33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
ส่วนนี้ศึกษาโดยหลักเกี่ยวกับลักษณะเชิงเรขาคณิตและคุณลักษณะของการเคลื่อนที่ของลูกสูบเครื่องทุบหินไฮดรอลิก เพื่อให้การเคลื่อนที่ของลูกสูบมีความสมเหตุสมผลมากยิ่งขึ้น และดำเนินไปตามรูปแบบการเคลื่อนที่ที่เรากำหนดไว้ ซึ่งจะทำให้ได้ผลลัพธ์การเคลื่อนที่ที่ดีที่สุด
ในการศึกษาจลศาสตร์ของลูกสูบเครื่องทุบหินไฮดรอลิก จำเป็นต้องกำหนดเงื่อนไขสองประการอย่างชัดเจน ดังนี้
(1) ต้องรับประกันว่าความเร็วของลูกสูบขณะกระทบปลายของแท่งทุบ (chisel tail) จะต้องถึงความเร็วสูงสุดที่กำหนดไว้ โวลต์ นาที กล่าวอีกนัยหนึ่ง ในการศึกษาจลศาสตร์ โวลต์ นาที เป็นค่าคงที่ ไม่ว่าลูกสูบจะเคลื่อนที่ตามรูปแบบใด ความเร็วของมันขณะกระทบปลายของแท่งทุบจะต้องเท่ากับความเร็วสูงสุดที่กำหนดไว้ โวลต์ นาที เพียงเท่านี้ เครื่องทุบหินไฮดรอลิกจึงจะสามารถสร้างพลังงานกระแทกที่ต้องการได้ W ชม. .
(2) รอบการเคลื่อนที่ของลูกสูบ T ก็เป็นค่าคงที่เช่นกัน เพื่อให้มั่นใจว่าความถี่ของการกระแทก f ชม. ของเครื่องทุบหินไฮดรอลิกจะคงที่
รูปที่ 4-1 แสดงแผนภาพความเร็วในการทำงานเชิงเส้นของลูกสูบ จุด นาที มีพิกัด ( โวลต์ นาที , 0); จุด Eมีพิกัด (0, T ); จุด ไม่ มีพิกัด (− โวลต์ นาที ,T ); การเชื่อมต่อจุด นาที และ Eจะก่อให้เกิดสามเหลี่ยม △MOE ในระบบพิกัด โวลต์ –t ซึ่งด้านประกอบมุมฉากทั้งสองด้านนั้นมีค่าเท่ากับความเร็วสูงสุดของการเคลื่อนที่ของลูกสูบไปยังจุดกระทบ และรอบการเคลื่อนที่ของลูกสูบตามลำดับ T ให้เลือกจุดใดๆ P(โวลต์ โมลิบดีนัม (Mo) ,T 2′) ในระบบ ฉัน , และเชื่อม PO และ PN, แล้ว PN ตัดเส้น t -แกนที่ K - ไม่ จุด K บนแกนเวลาแบ่งวงจรการเคลื่อนไหวของพิสตอง T แบ่งเป็นสองส่วน T 1และ T 2- ไม่ อย่างชัดเจน T 1+T 2 = T , สร้างสามเหลี่ยมสอง△OPK และ△ENK
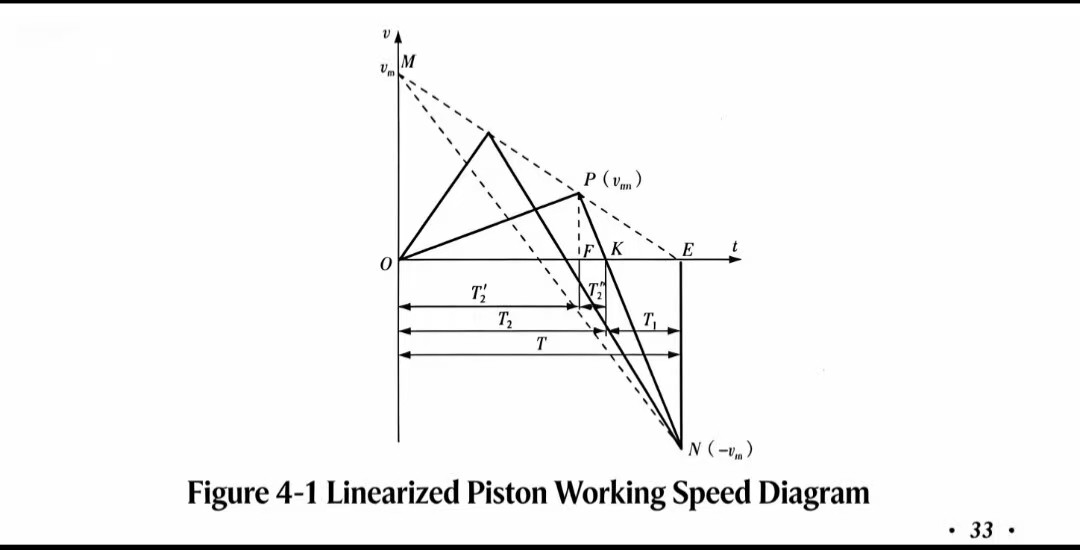
มันง่ายที่จะแสดงว่าพื้นที่ของสามเหลี่ยมสองนี้เท่ากัน, หมายถึง △OPK = △ENK, ให้ โวลต์ โมลิบดีนัม (Mo) T 2/ 2 = โวลต์ นาที T 1/ 2. อย่างชัดเจน ใน โวลต์ –t แผนผัง พื้นที่ที่ล้อมรอบด้วย △OPK คือการเคลื่อนที่กลับของลูกสูบ (piston return stroke) และพื้นที่ที่ล้อมรอบด้วย △ENK คือการเคลื่อนที่ให้กำลังของลูกสูบ (piston power stroke) การเคลื่อนที่ให้กำลังเท่ากับการเคลื่อนที่กลับ — ซึ่งเป็นเงื่อนไขที่กำหนดไว้แล้ว กล่าวอีกนัยหนึ่ง เส้นโค้ง โอ –P–K แสดงการเปลี่ยนแปลงความเร็วของลูกสูบในระหว่างการเคลื่อนที่กลับ K –ไม่ –Eแสดงการเปลี่ยนแปลงความเร็วของลูกสูบในระหว่างการเคลื่อนที่ให้กำลัง
เส้นโค้ง โอ –P–K –ไม่ –Eแสดงการเปลี่ยนแปลงความเร็วของลูกสูบตลอดวงจรการเคลื่อนที่ T ลูกสูบเริ่มต้นการเคลื่อนที่กลับจากจุดกระทบ โอ ซึ่งเป็นจุดที่ลูกสูบสัมผัสกับปลายของสว่าน (chisel tail) โดยเร่งความเร็วจาก โวลต์ = 0 ไปยังจุด P— การสลับวาล์ว (เมื่อความเร็วของลูกสูบถึงความเร็วสูงสุดในการเคลื่อนที่กลับ โวลต์ โมลิบดีนัม (Mo) ) — ลูกสูบเริ่มลดความเร็วลง และความเร็วของมันค่อยๆ ลดลงจนถึง โวลต์ = 0 ซึ่งหมายถึงลูกสูบอยู่ที่จุดตายบน (ปลายของการเคลื่อนที่กลับ) จากนั้นลูกสูบเริ่มเร่งตัวในช่วงแรงดัน (power-stroke); เมื่อความเร็วเพิ่มขึ้นจนถึง โวลต์ = โวลต์ นาที ลูกสูบจะกระทบกับส่วนท้ายของหัวสิ่วพอดี และความเร็วจะลดลงทันทีเป็นศูนย์ ( โวลต์ = 0) จากนั้นลูกสูบจะกลับไปยังจุดเริ่มต้นของการเคลื่อนที่ ทำให้ครบหนึ่งรอบ
จำเป็นต้องชี้ให้เห็นว่า เมื่อความเร็วสูงสุดและรอบการเคลื่อนที่ของลูกสูบเครื่องทุบหินไฮดรอลิกถูกกำหนดไว้คงที่แล้ว ความเร็วสูงสุดในการเคลื่อนที่กลับ โวลต์ โมลิบดีนัม (Mo) จะต้องตกอยู่บน นาที –Eเส้นเสริม กล่าวคือ ที่จุด Pสามารถจินตนาการได้ว่า มีจุด Pจำนวนไม่สิ้นสุดบนเส้น นาที –Eซึ่งหมายความว่ามีความเร็วสูงสุดในการเคลื่อนที่กลับ โวลต์ โมลิบดีนัม (Mo) จำนวนไม่สิ้นสุด หรือกล่าวอีกนัยหนึ่ง คือ มีกราฟแสดงการเคลื่อนที่ของลูกสูบจำนวนไม่สิ้นสุด — ลูกสูบจึงมีรูปแบบการเคลื่อนที่ให้เลือกใช้ได้จำนวนไม่สิ้นสุด เราจำเป็นต้องเลือกรูปแบบการเคลื่อนที่ที่เหมาะสมที่สุด ซึ่งเป็นปัญหาการออกแบบเพื่อเพิ่มประสิทธิภาพ (optimisation design problem) ที่จะศึกษาต่อไปในบทหลัง
การวิเคราะห์รูปแบบการเคลื่อนที่ของลูกสูบอย่างลึกซึ้งยิ่งขึ้นสามารถทำได้โดยการพิจารณาภาพที่ 4-1 โดยจากสามเหลี่ยม MOE และสามเหลี่ยม PFE ที่คล้ายกัน เราจะได้:
โวลต์ นาที /โวลต์ โมลิบดีนัม (Mo) = T / ( T 1+T 2″) (4.1)
จากสามเหลี่ยม PFK และสามเหลี่ยม ENK ที่คล้ายกัน:
โวลต์ นาที /โวลต์ โมลิบดีนัม (Mo) = T 1/T 2″ (4.2)
ดังนั้น:
T / ( T 1+T 2″) = T 1/T 2″ (4.3)
หลังจากการจัดเรียงใหม่:
T 1/T = โวลต์ โมลิบดีนัม (Mo) / ( โวลต์ นาที +โวลต์ โมลิบดีนัม (Mo) ) (4.4)
จากสมการ (4.1) จะเห็นได้อย่างชัดเจนว่า: ถ้ากำหนดรอบการเคลื่อนที่ของลูกสูบให้คงที่ T และกำหนดความเร็วสูงสุดไว้ โวลต์ นาที รูปแบบการเคลื่อนที่ที่ต่างกัน (ที่เรียกกันทั่วไป) จะมีเส้นโค้งการเปลี่ยนแปลงความเร็วที่แตกต่างกัน ซึ่งลักษณะเฉพาะที่ใช้แยกแยะนั้นแสดงออกมาในรูปของค่าความเร็วสูงสุดในการเคลื่อนที่กลับ โวลต์ โมลิบดีนัม (Mo) และเวลาที่ใช้ในการเคลื่อนที่เพื่อส่งกำลัง T 1ดังนั้น พารามิเตอร์ทั้งสองนี้จึงมีคุณสมบัติในการระบุลักษณะการเคลื่อนที่เฉพาะของเครื่องทุบหินไฮดรอลิกแต่ละชนิด
แต่เป้าหมายของเราไม่สามารถจำกัดอยู่เพียงเครื่องทุบหินไฮดรอลิกแบบใดแบบหนึ่งเท่านั้น เราจำเป็นต้องก้าวไปไกลกว่านั้นเพื่อค้นหาดัชนีลักษณะเชิงนามธรรมที่สามารถใช้ได้กับเครื่องทุบหินไฮดรอลิกทุกชนิด ดัชนีลักษณะเชิงนามธรรมนี้ใช้ได้กับเครื่องทุบหินไฮดรอลิกทั้งหมด (กลไกกระทบแบบไฮดรอลิก) และแสดงลักษณะการเคลื่อนที่และสมรรถนะในการทำงานของเครื่อง
ในสมการ (4.1) ให้:
α = T 1/T
ดังนั้นช่วงเวลาของการทำงาน (power-stroke time) คือ:
T 1 = αT (4.5)
แทนค่าลงในสมการ (4.4):
α = โวลต์ โมลิบดีนัม (Mo) / ( โวลต์ นาที +โวลต์ โมลิบดีนัม (Mo) ) (4.6)
เมื่อพิจารณาร่วมกันทั้งรูปที่ 4-1 และสมการ (4.5) กับ (4.6) จะเห็นได้อย่างชัดเจนว่า α เป็นอัตราส่วนและเป็นตัวแปร — ไม่มีหน่วย สำหรับเครื่องทุบหินไฮดรอลิกที่มีข้อกำหนดด้านสมรรถนะคงที่ T มีค่าคงที่ ซึ่งถูกกำหนดโดยความถี่ f ชม. . ดังนั้น α จําเป็นต้องเปลี่ยนแปลงกับการเปลี่ยนแปลงของ T 1, ในขณะที่ T 1การเปลี่ยนแปลงกับตําแหน่งของจุด P- ไม่ จุดใกล้ที่สุด Pคือการชี้ นาที , ขนาดใหญ่ T 1คือและใหญ่กว่า α เป็น และกลับกัน จุดที่ใกล้เคียง Pคือการชี้ E, ขนาดเล็ก T 1คือและเล็ก ๆ น้อย ๆ α เป็น สรุปเดียวกันก็สามารถนํามาจาก Eq. (4.3) ในสมการ โวลต์ โมลิบดีนัม (Mo) เป็นตัวแปร ในขณะที่ โวลต์ นาที เป็นค่าคงที่ที่กำหนดโดยพลังงานจากการกระแทก ดังนั้น α เปลี่ยนแปลงตาม โวลต์ โมลิบดีนัม (Mo) , ในขณะที่ โวลต์ โมลิบดีนัม (Mo) เปลี่ยนแปลงตามตำแหน่งของจุด P- ไม่ จุดใกล้ที่สุด Pคือการชี้ นาที , ขนาดใหญ่ โวลต์ โมลิบดีนัม (Mo) คือและใหญ่กว่า α คือ และในทางกลับกัน
ดังนั้น จึงสรุปความเข้าใจดังต่อไปนี้: เมื่อ โวลต์ นาที และ T มีค่าคงที่ โวลต์ โมลิบดีนัม (Mo) สามารถแสดงลักษณะการเคลื่อนที่ของลูกสูบได้อย่างเฉพาะเจาะจง ในขณะที่ α ในฐานะตัวแปร แสดงลักษณะการเคลื่อนที่ของลูกสูบเครื่องทุบหินไฮดรอลิกทั้งหมดอย่างเป็นนามธรรม ด้วยเหตุนี้ เราจึงนิยาม α ว่าเป็นสัมประสิทธิ์ลักษณะการเคลื่อนที่ของเครื่องทุบหินไฮดรอลิก สำหรับข้อกำหนดในการเพิ่มประสิทธิภาพบางประการของเครื่องทุบหินไฮดรอลิก α ต้องมีค่าที่เหมาะสมสอดคล้องกัน α u .

Welcome to HOVOO, a Chinese seal factory. Production of PU, Rubber and PTFE seals. The seals include O-ring, piston seal, rod seal, Gray ring and gas seal.


 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 LV
 SR
 SK
 VI
 HU
 MT
 TH
 TR
 FA
 MS
 GA
 CY
 IS
 KA
 UR
 LA
 TA
 MY

