33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
ایده تحقیقاتی پشت نظریه طراحی متغیر انتزاعی: فارغ از اینکه پارامترهای کاری شکستدهنده سنگ هیدرولیکی در حین عملیات چگونه تغییر میکنند، دو پارامتری که نیازمندیهای طراحی را برآورده میسازند — انرژی ضربهای W ساعت و فرکانس ضربه f ساعت — نباید تغییر کنند؛ در عوض، سایر پارامترها از اهمیت خاصی برای طراح، و بهویژه برای کاربر، برخوردار نیستند. با این حال، طراح باید توجه ویژهای به طول حرکت پیستون داشته باشد ثانیه ، زیرا هر رفتاری که پیستون از خود نشان میدهد در یک طول حرکت ثابت انجام میشود ثانیه ، و طول حرکت پیستون ثانیه توسط ساختار محدود شده است — نمیتواند دلخواه باشد. طول حرکت بسیار بزرگ از نظر ساختار مکانیکی مجاز نیست؛ و طول حرکت بسیار کوچک نیز نمیتواند نیازهای انرژی ضربه و فرکانس ضربه را برآورده کند. به عبارت دیگر، این محدودیتی بر عملکرد شکن سنگ هیدرولیکی است و باید مقداری بهینه وجود داشته باشد.
روش برخورد با مسئله محاسبه طراحی شکن سنگ هیدرولیکی — که در واقع یک سیستم غیرخطی است — با استفاده از روشهای خطی، محتوای اصلی این فصل است.
— پایه نظری تبدیل یک سیستم غیرخطی به یک سیستم خطی
هنگامی که شکن سنگ هیدرولیکی در حال کار است، پارامترهای عملیاتی — مانند فشار سیستم پ ، سرعت پیستون ولت ، شتاب ا و بار پیستون — همه اینها بهصورت غیرخطی تغییر میکنند و توابعی از زمان هستند. محاسبه چنین سیستمی بسیار دشوار و پیچیده است. اما هدف طراحی در این کتاب نسبتاً ساده است: یافتن پارامترهای ساختاری و پارامترهای عملیاتی یک شکستدهنده سنگ هیدرولیکی که بتواند انرژی ضربه مورد نیاز را تأمین کند. W ساعت و فرکانس f ساعت فرمول انرژی ضربه عبارت است از:
W ساعت = ( دقیقه / ۲) ولت 2دقیقه (3.1)
جایی که: دقیقه — جرم پیستون، مقدار ثابت؛
ولت دقیقه — سرعت لحظهای در لحظه برخورد پیستون با انتهای چکشک، یعنی بیشینه سرعت ضربه؛ این سرعت است که باید در طراحی تضمین شود.
دو شرط برای اطمینان از دستیابی به انرژی ضربه مورد نیاز وجود دارد: پیستون باید جرم مشخصی و سرعت مشخصی داشته باشد. در یک شکستدهنده سنگ هیدرولیکی، جرم پیستون دقیقه در طول حرکت تغییر نمیکند. بنابراین، تضمین دستیابی به انرژی ضربه یعنی تضمین رسیدن به بیشینه سرعت ضربه ولت دقیقه است.
باید توجه داشت که حرکت پیستون در یک سفر (استروک) مشخص انجام میشود. به عبارت دیگر، هدف محاسبات طراحی شکن سنگ هیدرولیکی این است که اطمینان حاصل شود در یک سفر مشخص، پیستونی با جرم ثابت بهدرستی تا سرعت برخورد حداکثر تعیینشده شتاب یابد. ولت دقیقه در زمان چرخهی مشخصشده ت ، به انتهای چکش (چیزل) برخورد کند و انرژی برخورد تعیینشده را منتقل نماید. W ساعت تغییرات لحظهای ا ,ولت و پ در حین حرکت برای هدف محاسبات طراحی اهمیتی ندارد و میتوان آنها را نادیده گرفت. تضمین زمان چرخه ت همچنین فرکانس برخورد تعیینشده را تضمین میکند. f ساعت .
زمان چرخه ت و فرکانس ضربه f ساعت رضایت دادن f ساعت = ۶۰ ÷ ت , جایی که ت زمان چرخهی کاری پیستون است (برای سادگی محاسبه، توقف کوتاه در نقطهی برخورد نادیده گرفته میشود).
اگر روشی ساده برای محاسبهٔ طراحی یافت شود که بتواند هدف فوق را محقق سازد، این روش در طراحی مهندسی مفید خواهد بود. همانطور که بهخوبی شناخته شده است، فشار روغن هیدرولیک پیستون را به حرکت درمیآورد؛ بر اساس قانون پایستگی انرژی و با نادیده گرفتن سایر تلفات انرژی، تمام این کار به انرژی جنبشی پیستون تبدیل میشود و بهصورت خارجی خروجی داده میشود که رابطهٔ زیر را نتیجه میدهد:
(دقیقه / ۲) ولت 2دقیقه = ∫ 0ثانیه F (ثانیه ) D ثانیه (3.2)
معنای فیزیکی معادلهٔ (۳٫۲): سمت راست این معادله کار انجامشده توسط نیروی متغیر F (ثانیه ) در طول ضربه است ثانیه ؛ و سمت چپ آن انرژی جنبشی کسبشده توسط پیستون در حین حرکت در طول ضربه است. ثانیه .
برای دستیابی به محاسبهٔ خطیشده، میتوان تصور کرد که نیروی ثابتی F در حال بارگذاری همان کاری را که نیروی متغیر F (ثانیه ) در طول همان ضربه انجام میدهد، انجام میدهد. ثانیه بنابراین نیروی ثابت F در حال بارگذاری میتواند جایگزین نیروی متغیر شود. F (ثانیه ) در محاسبه خطیشده با اثر برابر، به دست میآید:
(دقیقه / ۲) ولت 2دقیقه = ∫ 0ثانیه F (ثانیه ) D ثانیه = F در حال بارگذاری ×ثانیه (3.3)
جایگذاری معادله (۳٫۱) در معادله (۳٫۳) نتیجه میدهد:
F در حال بارگذاری = W ساعت /ثانیه (3.4)
در معادله (۳٫۴)، نیروی ثابت F در حال بارگذاری نیروی معادل نامیده میشود؛ این نیرو دقیقاً همان کار را که نیروی متغیر انجام میدهد، انجام میدهد. F (ثانیه ).
معادله (۳٫۴) فرمول محاسبه نیروی معادل است. انرژی ضربه W ساعت = ( دقیقه /2)ولت 2دقیقه توسط وظیفه طراحی تعیین میشود و یک پارامتر شناختهشده است. حرکت (استروک) ثانیه را میتوان از محاسبات سینماتیک به دست آورد و این نیز شناختهشده است؛ بنابراین نیروی معادل مورد نیاز برای دستیابی به انرژی ضربه مورد نیاز قابل محاسبه است. انتخاب صحیح حرکت طراحی ثانیه و فرکانس f ساعت و همچنین بهینهسازی حرکت ثانیه به تدریج در فصلهای بعدی معرفی خواهند شد.
این نیروی معادل در محاسبات طراحی شکستدهندههای هیدرولیکی سنگ بسیار مفید است. بر اساس این نیروی معادل، میتوان سطح مقطع فشاربر پیستون — یعنی ابعاد سازهای پیستون — را تعیین کرد، شرایط کاری و حجم مؤثر آکومولاتور را مشخص نمود و همچنین محاسبات سینماتیکی و دینامیکی برای شکستدهندههای هیدرولیکی سنگ را انجام داد.
سطح مقطع فشاربر پیستون عبارت است از:
ا = F در حال بارگذاری /پ در حال بارگذاری (3.5)
در معادله (۳٫۵)، پ در حال بارگذاری فشار معادل روغن سیستم است که متناظر با مفهوم نیروی معادل بوده و یک متغیر فرضی میباشد. با این حال، با توجه به اینکه حرکت روغن با مقاومت همراه است، فشار واقعی روغن در سیستم کاری باید از فشار معادل روغن بیشتر باشد؛ بنابراین فشار اسمی مورد استفاده در طراحی عبارت است از:
پ ساعت = KP در حال بارگذاری (3.6)
در معادله (۳٫۶)، K = ۱٫۱۲ تا ۱٫۱۵ ضریب مقاومت در عملیات سیستم هیدرولیکی است. مقدار پ ساعت در عمل بر اساس نیازمندیهای کلی سیستمی که در حال طراحی است انتخاب میشود، بنابراین سطح باربر فشار روی پیستون قابل محاسبه و مشخص میگردد. لذا:
ا = KF در حال بارگذاری /پ ساعت (3.7)
جایگزین کردن معادله (۳٫۴) میدهد:
ا = کیلووات ساعت \/ ( پ ساعت ثانیه ) (۳٫۸)
لازم به توضیح است که نتایج محاسبهشده از نظر سینماتیک و دینامیک بر اساس عبارات فوق کاملاً واقعبینانه نیستند — بلکه بهصورت متغیر خطی توصیف شدهاند؛ یعنی حرکت پیستون بهصورت شتابدار یکنواخت و کاهششتابدار یکنواخت در نظر گرفته شده است. با این حال، زمان چرخه پیستون ت ، حداکثر سرعت ولت دقیقه ، و طول حرکت ثانیه مقادیر واقعی هستند؛ و برای ارضای نیازمندیهای طراحی، ساده، کاربردی و دقیق میباشند.
در واقع، مهمترین پرسش این است که آیا انرژی ضربه W ساعت ، فرکانس ضربه f ساعت و جریان پ راندن شکننده سنگ هیدرولیکی واقعی است. زیرا سطح مقطع پیستون در برابر فشار ا ثابت است و طول حرکت (سرویس) ثانیه نیز ثابت است، بنابراین جریان پمپ پ نیز لزوماً واقعی است.
به این ترتیب، بهکارگیری اصل نیروی معادل میتواند محاسبات طراحی غیرخطی شکننده سنگ هیدرولیکی را به محاسبات خطی سادهسازی کند؛ هم محاسبات سینماتیکی و هم محاسبات دینامیکی بهطور قابلتوجهی سادهسازی میشوند و بهصورت حرکت با شتاب یکنواخت و کاهششتاب یکنواخت در نظر گرفته میشوند.
بینش علمی نیروی معادل این است که فرآیند پیچیده را نادیده گرفته و ماهیت مسئله را درک کرده و مسئله غیرخطی را خطیسازی کنیم. اما نتایج حاصل بسیار واقعی و قابلاطمینان هستند و در تعمیق درک و بررسی الگوهای عملکردی شکننده سنگ هیدرولیکی مؤثرند.
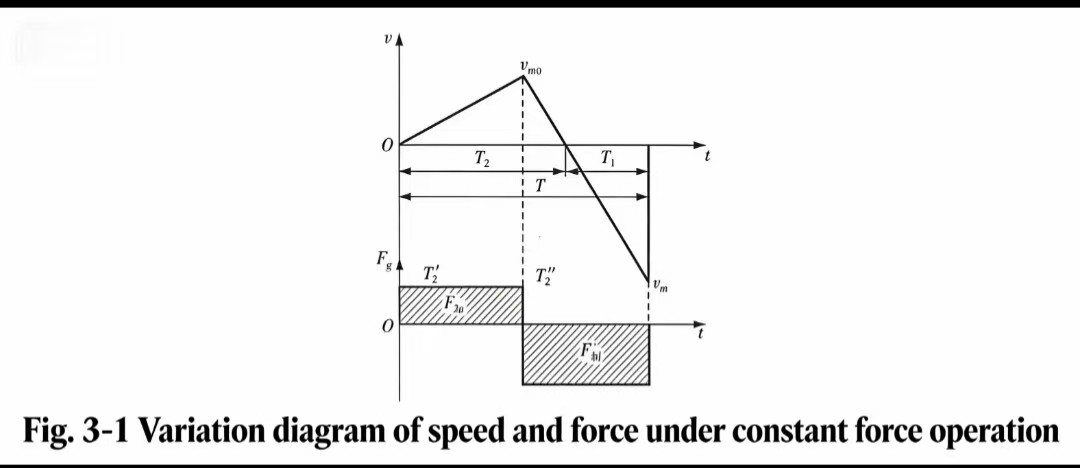
بر اساس اصل نیروی معادل، سرعت و نیروهای پیستون در شکل ۳-۱ نشان داده شدهاند که شامل سه مرحله است: شتابگیری در حرکت بازگشتی، کاهش سرعت در حرکت بازگشتی (ترمز کردن) و ضربهٔ کاری.
(۱) معادلهٔ دینامیکی برای مرحلهٔ شتابگیری در حرکت بازگشتی پیستون
فرض کنید نیروی محرک حرکت بازگشتی F 2g ، سرعت ولت و شتاب ا بهصورت [+] تعریف شدهاند. نیروی محرک معادل که پیستون را در حرکت بازگشتی شتاب میدهد، عبارت است از:
F 2g = پ در حال بارگذاری ا ′2 = ما 2 (3.9)
جایی که: ا 2= [+] — شتاب حرکت بازگشتی پیستون؛
ا ′2— سطح مؤثر تحمل فشار اتاق جلویی پیستون؛
پ در حال بارگذاری — فشار معادل سیستم.
(۲) معادلهٔ دینامیکی برای مرحلهٔ کاهش سرعت در حرکت بازگشتی پیستون
نیروی محرک معادل که باعث کندشدن پیستون در حین حرکت برگشتی میشود، عبارت است از:
F 3g = پ در حال بارگذاری ا ′1 = ما 3 (3.10)
جایی که: ا 3= [−] — کندشدن (ترمز کردن) پیستون در حین حرکت برگشتی.
(۳) معادله دینامیکی برای مرحله حرکت قدرتی پیستون
نیروی محرک معادل که باعث شتابگیری پیستون در حین حرکت قدرتی میشود، عبارت است از:
F ۱ گرم = پ در حال بارگذاری ا ′1 = ما 1 (3.11)
جایی که: ا 1= [−] — شتابگیری پیستون در حین حرکت قدرتی؛
ا ′1— سطح مؤثر تحمل فشار اتاق عقب پیستون.
مفهوم سطح مؤثر تحمل فشار بسته به سه اصل کار متفاوت شکستدهنده سنگ هیدرولیکی توضیحدادهشده در بالا متفاوت است؛ این مفهوم در فصل دینامیک بهطور دقیقتر بررسی شده است.

Welcome to HOVOO, a Chinese seal factory. Production of PU, Rubber and PTFE seals. The seals include O-ring, piston seal, rod seal, Gray ring and gas seal.


 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 LV
 SR
 SK
 VI
 HU
 MT
 TH
 TR
 FA
 MS
 GA
 CY
 IS
 KA
 UR
 LA
 TA
 MY

