33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
این بخش عمدتاً به بررسی ماهیت هندسی و ویژگیهای حرکت پیستون شکن سنگ هیدرولیکی میپردازد تا حرکت پیستون منطقیتر شده و طبق الگوی حرکتی که ما تعیین کردهایم، انجام شود و به بهترین نتیجه حرکتی دست یابد.
برای بررسی سینماتیک پیستون شکن سنگ هیدرولیکی، باید دو شرط بهوضوح تعیین شوند:
(۱) سرعت پیستون در لحظه برخورد با انتهای چکش باید به سرعت حداکثر مشخصشده برسد ولت دقیقه . به عبارت دیگر، هنگام بررسی سینماتیک، ولت دقیقه مقداری ثابت است؛ صرفنظر از اینکه پیستون از چه الگویی پیروی میکند، سرعت آن در لحظه برخورد با انتهای چکش باید برابر با سرعت حداکثر مشخصشده باشد ولت دقیقه . تنها با این روش شکن سنگ هیدرولیکی میتواند انرژی ضربهای مورد نیاز را تأمین کند. W ساعت .
(۲) دوره حرکت پیستون ت نیز مقداری ثابت است تا بتوان فرکانس ضربهای شکن سنگ هیدرولیکی را تضمین کرد. f ساعت شکن سنگ هیدرولیکی.
شکل ۴-۱ نمودار سرعت کاری خطیشدهٔ پیستون را نشان میدهد. نقطه دقیقه دارای مختصات ( ولت دقیقه , ۰) است؛ نقطه ا دارای مختصات (۰, ت ) است؛ نقطه ن دارای مختصات (− ولت دقیقه ,ت ) است. اتصال نقاط دقیقه و ا مثلث △MOE را در دستگاه مختصات تشکیل میدهد که دو ضلع قائمهٔ آن بهترتیب بیشترین سرعت حرکت پیستون به سمت نقطهٔ برخورد و دورهٔ حرکت پیستون هستند. ولت –ت . انتخاب هر نقطهای ت . انتخاب هر نقطهای پ (ولت م ,ت 2′) روی خط من ، و اتصال PO و PN، سپس PN محور ت - را در نقطهای قطع میکند K نقطهی K روی محور زمان، چرخهٔ حرکت پیستون را به ت دو بخش تقسیم میکند: ت 1و ت 2بدیهی است که ت 1+ت 2 = ت ، که دو مثلث △OPK و △ENK را تشکیل میدهد.
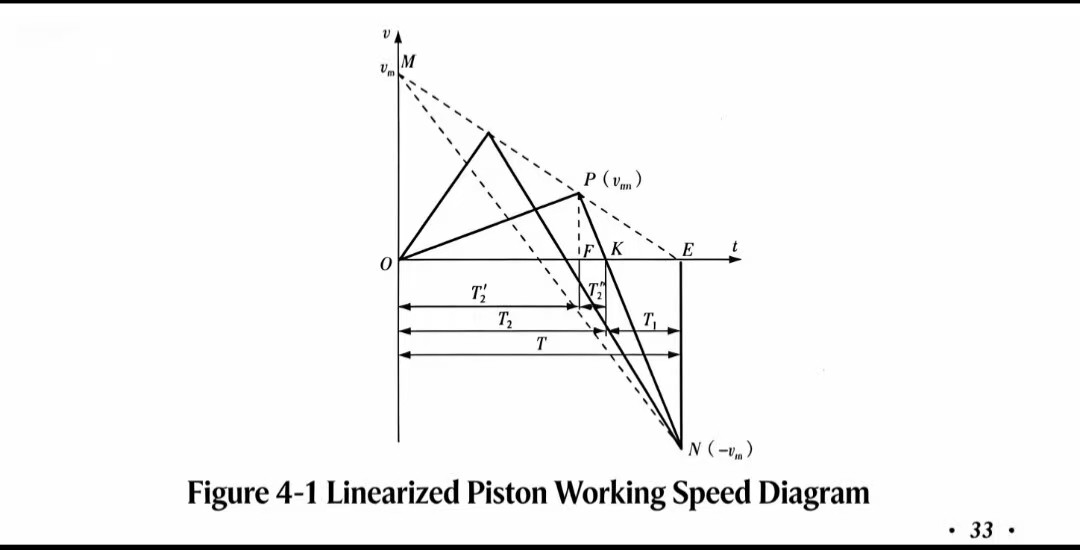
آسان است نشان داد که مساحت این دو مثلث برابر است، یعنی △OPK = △ENK، بنابراین ولت م ت 2/ ۲ = ولت دقیقه ت 1/ ۲. بهوضوح، در ولت –ت نمودار، سطح محصور توسط مثلث OPK، حرکت بازگشتی پیستون و سطح محصور توسط مثلث ENK، حرکت قدرتی پیستون است. حرکت قدرتی برابر با حرکت بازگشتی است — این یک فرض دادهشده است. به عبارت دیگر، منحنی و –پ –K تغییرات سرعت پیستون را در طول حرکت بازگشتی نشان میدهد؛ منحنی K –ن –ا تغییرات سرعت پیستون را در طول حرکت قدرتی نشان میدهد.
منحنی و –پ –K –ن –ا تغییرات سرعت پیستون را در طول چرخه حرکتی نشان میدهد ت . پیستون حرکت بازگشتی را از نقطه برخورد و — جایی که پیستون با انتهای چکش تماس پیدا کرده است — آغاز میکند و از ولت = ۰ شتاب میگیرد تا به نقطه پ — تغییر وضعیت شیر (زمانی که سرعت پیستون به حداکثر سرعت حرکت بازگشتی ولت م ) میرسد — میرسد؛ در اینجا پیستون شروع به کند شدن میکند و سرعت آن بهتدریج کاهش مییابد تا ولت = ۰، به نقطه مرده بالایی (پایان حرکت بازگشتی) میرسد. سپس پیستون شتاب حرکت قدرتی را آغاز میکند؛ و هنگامی که سرعت آن به ولت = ولت دقیقه میرسد، دقیقاً به انتهای چکشک برخورد میکند و سرعت آن بلافاصله به صفر کاهش مییابد ( ولت = ۰)، و پیستون به نقطه آغازین حرکت خود بازمیگردد و یک چرخه کامل را تشکیل میدهد.
لازم است توجه داشت که هنگامی که بیشترین سرعت و دوره تناوب پیستون شکن سنگ هیدرولیکی هر دو ثابت باشند، بیشترین سرعت حرکت بازگشتی ولت م باید روی دقیقه –ا خط کمکی قرار گیرد، یعنی در نقطه پ . میتوان تصور کرد که بینهایت نقطه پ روی خط دقیقه –ا وجود دارد که به معنای بینهایت مقدار بیشترین سرعت حرکت بازگشتی ولت م است، یعنی بینهایت منحنی حرکتی برای چرخه پیستون — پیستون از میان بینهایت الگوی حرکتی میتواند الگوی بهینه را انتخاب کند. البته ما باید بهینهترین الگوی حرکتی را انتخاب نماییم. این مسئله طراحی بهینهسازی است که در فصلهای بعدی مورد بررسی قرار خواهد گرفت.
بررسی عمیقتر الگوی حرکت پیستون را میتوان با تحلیل شکل ۴-۱ انجام داد. برای این کار، از تشابه مثلثهای △MOE و △PFE نتیجه میشود:
ولت دقیقه /ولت م = ت \/ ( ت 1+ت 2″) (۴٫۱)
از تشابه مثلثهای △PFK و △ENK:
ولت دقیقه /ولت م = ت 1/ت 2″ (4.2)
بنابراین:
ت \/ ( ت 1+ت 2″) = ت 1/ت 2″ (4.3)
پس از بازآرایی:
ت 1/ت = ولت م \/ ( ولت دقیقه +ولت م ) (۴٫۴)
از معادله (۴٫۱) به وضوح مشخص است که: با فرض ثابت بودن چرخه حرکت پیستون ت و حداکثر سرعت ولت دقیقه ، الگوهای مختلف حرکتی مذکور منحنیهای متفاوتی برای تغییرات سرعت دارند؛ و ویژگی تمایزی آنها بهصورت مقادیر متفاوت حداکثر سرعت حرکت بازگشتی ولت م و زمان حرکت نیرویی ت 1بیان میشود. بنابراین، این دو پارامتر خاصیت مشخصکنندگی ویژگیهای حرکتی یک شکستدهنده سنگ هیدرولیکی خاص را دارند.
اما هدف ما نمیتواند محدود به یک شکستدهنده سنگ هیدرولیکی خاص باشد؛ بلکه باید فراتر رفت و شاخصی انتزاعیتر را که برای تمام شکستدهندههای سنگ هیدرولیکی قابل اعمال است، پیدا کنیم. این شاخص انتزاعی بر تمام شکستدهندههای سنگ هیدرولیکی (مکانیزمهای ضربهای هیدرولیکی) اعمال میشود و ویژگیهای حرکتی و عملکردی آنها را بیان میکند.
در معادله (۴٫۱)، فرض کنید:
α = ت 1/ت
سپس زمان ضربه-قدرت عبارت است از:
ت 1 = αT (4.5)
با جایگذاری در معادله (۴٫۴):
α = ولت م \/ ( ولت دقیقه +ولت م ) (۴٫۶)
با ترکیب شکل ۴-۱ و معادلات (۴٫۵) و (۴٫۶)، به سادگی قابل مشاهده است که α یک نسبت و یک متغیر بدون بعد است. برای یک شکستدهنده سنگ هیدرولیکی با نیازمندیهای عملکردی ثابت، ت مقداری ثابت است که توسط فرکانس f ساعت تعیین میشود. بنابراین α الزامیاً با تغییر ت 1, در حالی که ت 1با موقعیت نقطه تغییر میکند پ . هرچه نقطه پ به نقطه دقیقه نزدیکتر باشد، مقدار ت 1بزرگتر و مقدار α نزدیکتر باشد، مقدار پ به نقطه ا کوچکتر و مقدار ت 1کوچکتر است. برعکس، هرچه نقطه α کوچکتر است. این نتیجهگیری را میتوان نیز از معادله (۴٫۳) به دست آورد. در این معادله ولت م متغیر است در حالی که ولت دقیقه ثابتی است که توسط انرژی برخورد تعیین میشود. بنابراین α با ولت م , در حالی که ولت م با موقعیت نقطه پ . هرچه نقطه پ به نقطه دقیقه نزدیکتر باشد، مقدار ولت م بزرگتر و مقدار α است و برعکس.
در نتیجه، به این درک زیر دست یافتهایم: با فرض ثابت بودن ولت دقیقه و ت ، بزرگی ولت م بهطور خاص میتواند ویژگیهای حرکتی پیستون را نشان دهد، در حالی که α بهعنوان یک متغیر بهصورت انتزاعی ویژگیهای حرکتی تمامی پیستونهای شکنندههای سنگ هیدرولیکی را نشان میدهد. به این دلیل، ما α را ضریب مشخصه سینماتیکی شکننده سنگ هیدرولیکی تعریف میکنیم. برای برخی نیازمندیهای بهینهسازی در یک شکننده سنگ هیدرولیکی، α باید مقدار بهینهٔ متناظری داشته باشد α شما .

Welcome to HOVOO, a Chinese seal factory. Production of PU, Rubber and PTFE seals. The seals include O-ring, piston seal, rod seal, Gray ring and gas seal.


 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 LV
 SR
 SK
 VI
 HU
 MT
 TH
 TR
 FA
 MS
 GA
 CY
 IS
 KA
 UR
 LA
 TA
 MY

