33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
A hidraulikus kőtörő tervezése azt jelenti, hogy kiszámítjuk azokat a szerkezeti paramétereket, amelyek teljesítik a tervezési specifikációban meghatározott teljesítménykövetelményeket. Ezek a szerkezeti paraméterek mellett a hidraulikus kőtörő elérheti a szükséges ütőenergiát és ütésfrekvenciát.
Nagyon hangsúlyozni kell, hogy a hidraulikus kőtörő a dugattyú rögzített lökethosszon belüli előre-hátra mozgásával állítja elő az ütőenergiát és az ütésfrekvenciát. Ma henger testen belül. Ezen a rögzített ütésen belül a dugattyú folyamatos ciklusban mozog: visszatérő ütés gyorsulása → visszatérő ütés lassulása (fékezés) → visszatérő ütés sebessége nullára csökken → munkaütem gyorsulása → maximális sebességgel éri el az ütési pontot v m → eléri a csákány farát (ütközési energiát ad le) → megáll, és elkezdi a következő ciklust. Ezt a rögzített ütést Mdugattyúütközésnek nevezik; ez fontos alapja a henger test méretezésének.
A dugattyú a henger testen belül előre-hátra mozog. Az ütési pontból indulva a visszatérő ütés során gyorsul, és eléri a maximális visszatérő ütés sebességét v mo , majd a szelepátváltás miatt lassulni kezd; a sebesség gyorsan csökken v mo a nullára — a dugattyú a felső holtpontban áll meg. A dugattyú által megtett út a visszatérő ütés. Ebben a pillanatban, mivel a szelep továbbra is eredeti állásában van, a dugattyú a teljesítményütközésen kezd gyorsulni, amíg el nem éri az ütési pontot. Amikor a dugattyú érintkezik a csiszolófarokkal, sebessége eléri a maximumot — ezt a dugattyú maximális ütési sebességének nevezzük v m . A dugattyú által megtett út a felső holtponttól a csiszolófarok eléréseig a teljesítményütközés. Nyilvánvaló, hogy a visszatérő ütés és a teljesítményütközés egyenlőnek kell lennie.
A hidraulikus kőtörők tervezési elméletének mélyebb tanulmányozásához először érdemes megérteni a dugattyú sebességét, a különböző kamrák nyomását, valamint az áramlási eloszlást és változását működés közben. A hidraulikus kőtörő működés közbeni munkaparamétereinek változásának okai és iránya a 2-4. ábrán látható. 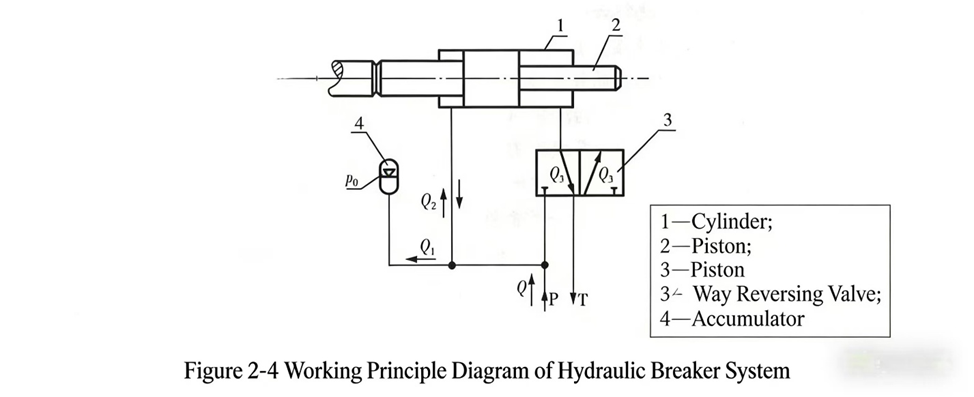
p 0az akkumulátor nitrogén-előtöltési nyomása; K a szivattyú által a hidraulikus kőtörőhöz szállított térfogatáram; K 1a tároló felfogási áramlása (+) és kibocsátási áramlása (−); K 2a dugattyú elülső kamrájának felfogási áramlása (+) és kibocsátási áramlása (−), ahol K = K 1+K 2.K 3a dugattyú hátsó kamrájának felfogási áramlása (+) és kibocsátási áramlása (−); p a rendszer nyomása.
2–4. ábra: A dugattyú a visszatérő üzemciklus kezdetén. A szivattyú áramlása K belép a rendszerbe; ennek egy része ( K 2) belép a dugattyú elülső kamrájába, és meghajtja a visszatérő üzemciklust, miközben a hátsó kamra olajat enged ki a tartályba ( K 3); a másik része ( K 1) belép a tárolóba, és összenyomja a nitrogént, így a rendszer nyomása p a tároló előtöltési nyomásából indul ki p 0és folyamatosan emelkedik, amíg K 1áramlik be. A hidraulikus kőtörő mozgása a dugattyú munkaállapotán alapul, és általában három szakaszra osztható, amelyeket az alábbiak szerint írunk le:
(1) Dugattyú visszatérő ütőmozgásának gyorsulása
A dugattyú a becsapódási pontból indul a visszatérő ütőmozgással. Amíg a szivattyú folyamatosan befecskendezi a folyadékot, a rendszer nyomása p ↑ → dugattyú sebessége v ↑ → K 2↑ → K 1↓ → K 3↑, és az olaj továbbra is kiáramlik a tartályba. Mivel a dugattyú sebessége v ↑ → K 2↑ → K 1↓, amíg K 1= 0 nem lesz. Ennek az időszaknak a jellemzője v ↑ és p ↑. Amikor K 1= 0, egy fordulópont jelenik meg: a nyomás p tovább már nem növekszik, de a dugattyú sebessége tovább növekszik (mert a dugattyú visszatérő ütemének hajtóereje továbbra is fennáll). Ezen fordulópont után, mivel v ↑, a szivattyú áramlása K nem képes tovább kielégíteni a dugattyú mozgásához szükséges áramlási igényt, azaz K 2 K . A dugattyú elülső kamrájának áramlási igényének kielégítéséhez az akkumulátornak most ki kell engednie az olajat, hogy pótolja a szivattyú hiányát. Az áramlási egyensúly elve alapján K 2 = K +K 1; ebben a pillanatban K 1az akkumulátorból a dugattyú elülső kamrájába áramló olaj áramlása, amíg v ↑-ig v = v mo , a szelep kapcsol, és a dugattyú a visszatérő ütem lassulási fázisába lép.
(2) Dugattyú visszatérő ütem lassulása
A visszatérő ütem során, mivel a dugattyú elülső válla már áthaladt a visszacsatolási nyíláson, a szelep kapcsol és megfordítja a dugattyúra ható erő irányát; a hajtóerő a dugattyúra az ellentétes irányban hat, és a dugattyú lassulni kezd egészen addig, amíg v = 0. A visszatérő ütem ezzel befejeződött; a dugattyú elérte a felső holtpontot, és megtette a teljes lökethosszt M, készen állva a munkaütem kezdésére.
(3) Dugattyú munkaütem
Amikor a dugattyú sebessége csökken v = 0-ra, a dugattyúra ható erő iránya megfordul, így a dugattyú sebessége v szintén megfordul, a '+' jelről '−' jelre változik. A dugattyú ezután a megfordult erő hatására gyorsulni kezd a munkaütem során. A munkaütem gyorsulási szakaszának kezdetén a dugattyú sebessége v = 0-ról indul, amely pillanatban a dugattyú olajfogyasztása K 3= 0; az összes szivattyúkifolyás K a gyűjtőtartályba folyik be, K 1 = K ,K 2= 0. Amint a teljesítményütközési sebesség v ↑ → K 3↑ → K 1↓ → K 2(−)↑. Megjegyzendő, hogy mivel az elülső kamra felülete A2kisebb, mint a hátsó kamra felülete A1, a folyadékáramlás egyensúlyának elve alapján szükségszerűen K 3 = K 2+K − K 1fejlesztési terveiről, v ↑ és K 1↓, amíg K 1= 0. Ez azt jelenti, hogy v ↑; ebben a pillanatban az összes szivattyúkifolyás K teljes mértékben bejut a dugattyú hátsó kamrájába, azaz K 3 = K ,K 1= 0, de a dugattyú sebessége v még nem érte el a maximális sebességet v m a dugattyú tovább gyorsul; a szivattyú áramlása K többé nem tudja kielégíteni az igényt, ezért az akkumulátor kezdi kiegészíteni az áramlást, azaz K 3 = K +K 1(−), amíg a dugattyú maximális sebességgel ütközik a kalapácsfarokba v m az ütközés pillanatában a dugattyú sebessége hirtelen v = 0 lesz, és a dugattyú külsőleg ütőenergiát ad le S ezzel befejezve egy munkacyklust.
Ahogy az akkumulátor beszívó/kisülő áramlása K 1változik, a rendszer nyomása p szintén ennek megfelelően változik. Az akkumulátor töltésekor K 1= '+', rendszer nyomása p ↑; amikor az akkumulátor kifolyik a külső térbe, K 1= '−', rendszer nyomása p ↓. Más szóval egy hidraulikus kőtörő munkafolyamata mindig jár a rendszer nyomásának változásával. Amikor a legtöbb olaj került betöltésre az akkumulátorba, a rendszer nyomása a legmagasabb. Amikor a dugattyú elérte az ütési pontot, az akkumulátor a legtöbb olajat engedte ki – ez a legalacsonyabb rendszer nyomás pillanata. Ezért a hidraulikus kőtörő indításától kezdve a folyamatos üzemmód eléréséig a rendszer működési nyomása p mindig ciklikusan ingadozik egy maximális nyomás p max és egy minimális nyomás p pERC között, és teljesen kizárt, hogy állandó és változatlan maradjon. A 2-5. ábra a hidraulikus kőtörő működése közben a rendszer összes paraméterének változását mutatja. 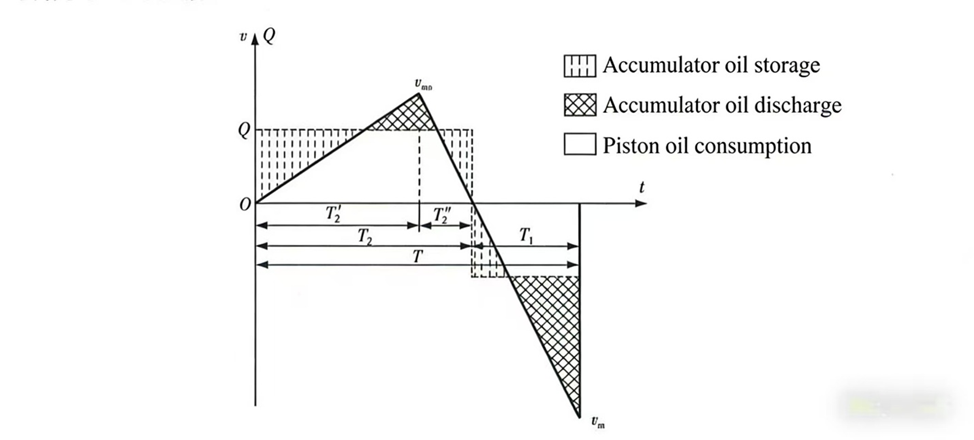
2–5. ábra A hidraulikus kőtörő működése során a rendszerparaméterek változása [Jelmagyarázat: vonalkázott = akkumulátor töltése; kereszthálózott = akkumulátor lemerítése; fehér = dugattyú olajfogyasztása]
A fent leírt munkafolyamat azt mutatja, hogy a munkaparaméterek változása meglehetősen összetett – nemlineáris rendszerről van szó. Ez jelentős nehézséget okoz a mélyreható elméleti elemzésben és kutatásban. Valójában ez az egyik fő oka annak, hogy a hidraulikus kőtörők elméleti kutatása lemaradt a termékfejlesztéstől.
A világ szerte dolgozó kutatók általában két különböző technikai megközelítést alkalmaztak a hidraulikus ütőberendezések (hidraulikus kőtörők) elméleti kutatásában: a lineáris rendszerek elméletén alapuló kutatást és a nemlineáris rendszerek elméletén alapuló kutatást.
1) A lineáris rendszerelméleten alapuló kutatás feltételezi, hogy a dugattyúra ható erő állandó, a dugattyú sebessége egyenletes ütemben lineárisan növekszik, és bizonyos befolyásoló tényezőket figyelmen kívül hagynak; ezen alapul egy lineáris matematikai modellt építenek fel elméleti kutatás céljából. Ez a kutatási módszer nyilvánvalóan egyszerű, és megoldhat néhány gyakorlati problémát, de nem túl pontos, és jelentős hibákat tartalmaz.
2) A nemlineáris rendszerelméleten alapuló kutatás magasabb rendű nemlineáris differenciálegyenletekkel írja le a hidraulikus kőtörő mozgásmintáit, és pontosabban tükrözi a hidraulikus kőtörő dugattyújának kinematikai és dinamikai viszonyait. Ez a nemlineáris kutatás pontosabb, mint a lineáris kutatás, de továbbra is bizonyos feltételezésekre támaszkodik. Bár pontosabban tárja fel a hidraulikus ütés néhány fizikai jelenségét, megoldása nehéz, értelmezése nem egyszerű, és csak számítógépes számítással kapható numerikus megoldás, ami miatt alkalmazása kényelmetlen.
E két megközelítésen túlmenően a szerzők, több éves szakmai kutatás után, javasolták a Absztrakt Változó Tervezési Elméletet hidraulikus kőtörőkhöz (hidraulikus ütőmechanizmusokhoz). Az absztrakt változó tervezési elmélet alkalmazásával analitikus megoldásokat lehet meghatározni hidraulikus kőtörők esetében, amelyek mélyrehatóan feltárják a hidraulikus kőtörők mozgásának belső törvényszerűségeit, és elméleti alapot nyújtanak a felhasználók technológiai innovációihoz.
A hidraulikus kőtörő absztrakt változók tervezési elméletének kutatási megközelítése: elismerjük a hidraulikus kőtörő működési paramétereinek nemlinearitását, de ekvivalens erőátalakítással linearizáljuk a nemlineáris rendszert, így lineáris rendszermódszerekkel vizsgálható és analitikus megoldásokat kaphatunk. Ezzel a módszerrel meghatározott működési és szerkezeti paraméterek a hidraulikus kőtörőknél nagyon pontosak, és a számítás egyszerű. A hidraulikus kőtörő absztrakt változók tervezési elméletét külön fejezetben tárgyaljuk majd.

Welcome to HOVOO, a Chinese seal factory. Production of PU, Rubber and PTFE seals. The seals include O-ring, piston seal, rod seal, Gray ring and gas seal.


 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 LV
 SR
 SK
 VI
 HU
 MT
 TH
 TR
 FA
 MS
 GA
 CY
 IS
 KA
 UR
 LA
 TA
 MY

