33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
Niniejszy rozdział dotyczy głównie natury geometrycznej oraz cech ruchu tłoka hydraulicznego młota do skał, aby ruch tłoka był bardziej racjonalny i przebiegał zgodnie z określonym przez nas wzorcem ruchu, osiągając optymalne efekty ruchowe.
Aby zbadać kinematykę tłoka hydraulicznego młota do skał, należy jednoznacznie określić dwa warunki:
(1) Prędkość tłoka w chwili uderzenia w tył klinu musi być zapewniona na poziomie określonej maksymalnej prędkości v m . Innymi słowy, przy badaniu kinematyki v m jest wartością stałą; niezależnie od wzorca ruchu tłoka jego prędkość w chwili uderzenia w tył klinu musi wynosić określoną maksymalną prędkość v m . Tylko w ten sposób hydrauliczny młot do skał może osiągnąć wymaganą energię uderzeniową. W G.
(2) Cykl ruchu tłoka T jest również wartością stałą, co zapewnia stałą częstotliwość uderzeń f Ghydraulicznego młota do skał.
Na rys. 4-1 przedstawiono liniowy schemat prędkości pracy tłoka. Punkt Mma współrzędne ( v m , 0); pkt Ema współrzędne (0, T ); pkt Nma współrzędne (− v m ,T )). Punkty łączenia Mi Ekształtuje trójkąt △MOE w v –t układ współrzędnych, którego dwie strony pod kątem prostym są odpowiednio maksymalną prędkością ruchu tłoka do punktu uderzenia i cyklem ruchu tłoka T - Nie. /Zaczynając każdy punkt P(v mo ,T 2′) na linii ME , a następnie łącząc PO i PN, przy czym PN przecina t -oś w punkcie K punkt K na osi czasu dzieli cykl ruchu tłoka T na dwie części: T 1i T 2jasne jest, że T 1+T 2 = T , tworząc dwa trójkąty △OPK i △ENK.
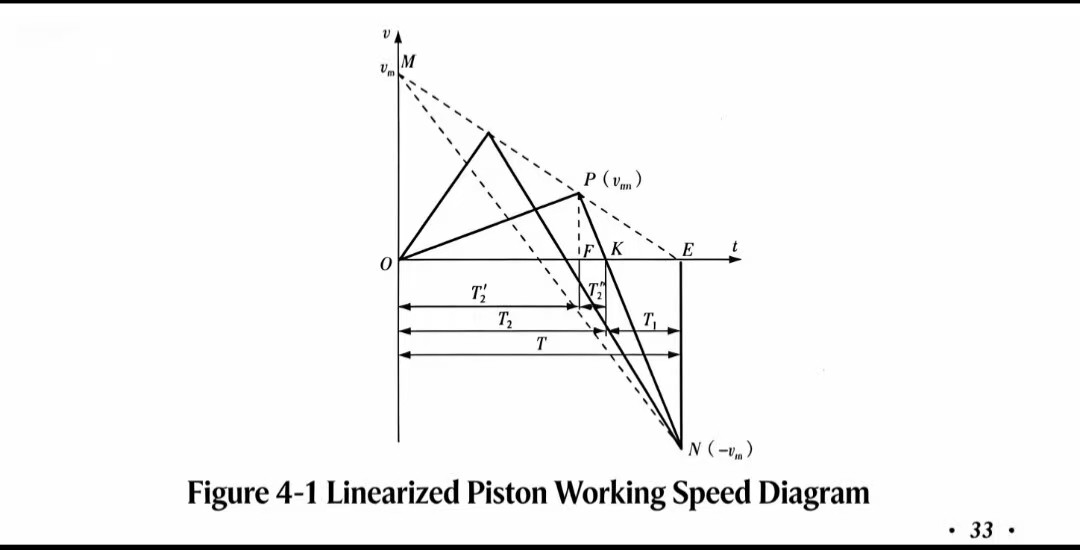
Łatwo pokazać, że pola powierzchni tych dwóch trójkątów są równe, tj. △OPK = △ENK, co daje v mo T 2 / 2 = v m T 1/ 2. W rzeczywistości v –t na diagramie, obszar objęty △OPK jest biegiem powrotnym tłoka, a obszar objęty △ENK jest biegiem mocy tłoka. Uderzenie mocy jest równe uderzeniu zwrotnemu to jest dane. Innymi słowy, krzywa O–P–K reprezentuje zmianę prędkości tłoka w czasie ruchu powrotnego; krzywa K –N–Ereprezentuje zmianę prędkości tłoka w czasie ruchu mocy.
Krzywa O–P–K –N–Ereprezentuje zmianę prędkości tłoka podczas cyklu ruchu T - Nie. tłok rozpoczyna uderzenie zwrotne od punktu uderzenia Ogdzie wchodzi w kontakt z ogonem dęta, przyspieszając z v = 0 do punktu P przełączanie zaworu (gdy prędkość tłoka osiąga maksymalną prędkość powrotnego uderzenia v mo ) tłok zaczyna się spowalniać, a jego prędkość stopniowo spada do v = 0, osiągając górny martwy punkt (koniec suwu zwrotnego). Następnie tłok rozpoczyna przyspieszanie w suwie roboczym; gdy jego prędkość wzrasta do v = v m , uderza dokładnie w tył dłuta, a jego prędkość natychmiast spada do zera ( v = 0), po czym tłok wraca do punktu początkowego swojego ruchu, kończąc jeden cykl.
Należy zaznaczyć, że gdy maksymalna prędkość i okres cyklu tłoka hydraulicznego młota skalnego są stałe, maksymalna prędkość suwu zwrotnego v mo musi leżeć na M–Elinii pomocniczej, tj. w punkcie P. Można sobie wyobrazić, że na linii Pznajduje się nieskończenie wiele punktów M–E, co oznacza nieskończenie wiele możliwych maksymalnych prędkości suwu zwrotnego v mo , czyli nieskończenie wiele krzywych ruchu tłoka — tłok może przyjąć nieskończenie wiele różnych wzorców ruchu. Oczywiście musimy wybrać optymalny wzorzec ruchu. Jest to problem projektowania optymalizacyjnego, który zostanie omówiony w kolejnych rozdziałach.
Szczegółowe badanie wzorca ruchu tłoka można przeprowadzić, analizując Rys. 4-1. Aby to zrobić, z podobieństwa trójkątów △MOE ∞ △PFE otrzymujemy:
v m /v mo = T \/ ( T 1+T 2″) (4.1)
Z podobieństwa trójkątów △PFK ∞ △ENK:
v m /v mo = T 1/T 2″ (4.2)
Zatem:
T \/ ( T 1+T 2″) = T 1/T 2″ (4.3)
Po przekształceniu:
T 1/T = v mo \/ ( v m +v mo ) (4.4)
Z równania (4.1) wynika wyraźnie: przy ustalonym cyklu ruchu tłoka T i maksymalnej prędkości v m , tzw. różne wzorce ruchu mają różne krzywe zmiany prędkości; charakterystyczną cechą różnicującą jest wartość maksymalnej prędkości ruchu zwrotnego v mo oraz czas ruchu roboczego T 1. Dlatego właśnie te dwa parametry charakteryzują właściwości ruchowe konkretnego hydraulicznego młota skalnego.
Jednak naszym celem nie może być ograniczenie się do jednego konkretnego hydraulicznego młota skalnego; musimy pójść dalej i znaleźć bardziej abstrakcyjny wskaźnik charakterystyczny, który można zastosować do wszystkich hydraulicznych młotów skalnych. Ten abstrakcyjny wskaźnik charakterystyczny odnosi się do wszystkich hydraulicznych młotów skalnych (hydraulicznych mechanizmów uderzeniowych) i wyraża ich cechy ruchowe oraz parametry pracy.
W równaniu (4.1) przyjmijmy:
α = T 1/T
Wówczas czas cyklu pracy (czasu uderzenia) wynosi:
T 1 = αT (4.5)
Po podstawieniu do równania (4.4):
α = v mo \/ ( v m +v mo ) (4.6)
Łącząc rysunek 4-1 oraz równania (4.5) i (4.6), łatwo zauważyć, że α jest stosunkiem i zmienną — bezwymiarową. Dla hydraulicznego młota skalnego o ustalonych wymaganiach dotyczących wydajności T jest stałą, wyznaczoną przez częstotliwość f G. Zatem α koniecznie zmienia się wraz ze zmianą T 1, podczas gdy T 1zmienia się wraz z położeniem punktu Pim bliżej punktu Pznajduje się punkt M, tym większe jest T 1i tym większe jest α im bliżej punktu Pznajduje się punkt E, tym mniejsze jest T 1i tym mniejsze jest α . Taki sam wniosek można wyciągnąć z równania (4.3). W tym równaniu v mo jest zmienną, podczas gdy v m jest stałą wyznaczaną przez energię uderzenia. Zatem α zmienia się wraz z v mo , podczas gdy v mo zmienia się wraz położeniem punktu Pim bliżej punktu Pznajduje się punkt M, tym większe jest v mo i tym większe jest α jest, i odwrotnie.
W związku z tym osiągnięto następujące wnioski: przy ustalonych v m i T , wartość bezwzględna v mo może konkretnie przedstawiać cechy ruchu tłoka, podczas gdy α jako zmienna abstrakcyjnie reprezentuje cechy ruchu wszystkich tłoków hydraulicznych młotków górniczych. Z tego powodu definiujemy α jako współczynnik charakterystyki kinematycznej hydraulicznego młotka górniczego. W przypadku określonych wymagań optymalizacyjnych dotyczących hydraulicznego młotka górniczego, α musi mieć odpowiadającą optymalną wartość α u .

Welcome to HOVOO, a Chinese seal factory. Production of PU, Rubber and PTFE seals. The seals include O-ring, piston seal, rod seal, Gray ring and gas seal.


 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 LV
 SR
 SK
 VI
 HU
 MT
 TH
 TR
 FA
 MS
 GA
 CY
 IS
 KA
 UR
 LA
 TA
 MY

