33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
33-99No. Mufu E Rd. Gulou District, Nanjing, China [email protected] | [email protected]
В этом разделе в основном исследуются геометрическая природа и особенности движения поршня гидравлического отбойного молотка, с тем чтобы движение поршня стало более рациональным и происходило в соответствии с заданным нами законом движения, обеспечивая наилучшие результаты движения.
Для исследования кинематики поршня гидравлического отбойного молотка необходимо чётко определить два условия:
(1) Скорость поршня в момент удара по хвостовику боека должна гарантированно достигать заданной максимальной скорости v м . Иными словами, при исследовании кинематики v м является постоянной величиной; независимо от закона движения поршня его скорость в момент удара по хвостовику боека должна составлять заданную максимальную скорость v м . Только при соблюдении этого условия гидравлический отбойный молоток сможет обеспечить требуемую энергию удара Ш Ч .
(2) Цикл движения поршня T также является постоянной величиной, что обеспечивает стабильную частоту ударов f Ч гидравлического отбойного молотка.
На рис. 4-1 показана линейная схема рабочей скорости поршня. Пункт М имеет координаты ( v м , 0); пункт Eимеет координаты (0, T ); пункт Н имеет координаты (− v м ,T )). Стыковочные точки М и Eобразует треугольник △MOE в v –t система координат, две прямоугольные стороны которой составляют соответственно максимальную скорость движения поршень до точки удара и цикл движения поршень T - Я не знаю. Принимать любую точку P(v mo ,T 2′) на линии Я , и соединяя точки PO и PN, затем PN пересекает t -ось в точке К . Точка К на оси времени делит цикл движения поршня T на две части: T 1и T 2. Очевидно, что T 1+T 2 = T , образуя два треугольника △OPK и △ENK.
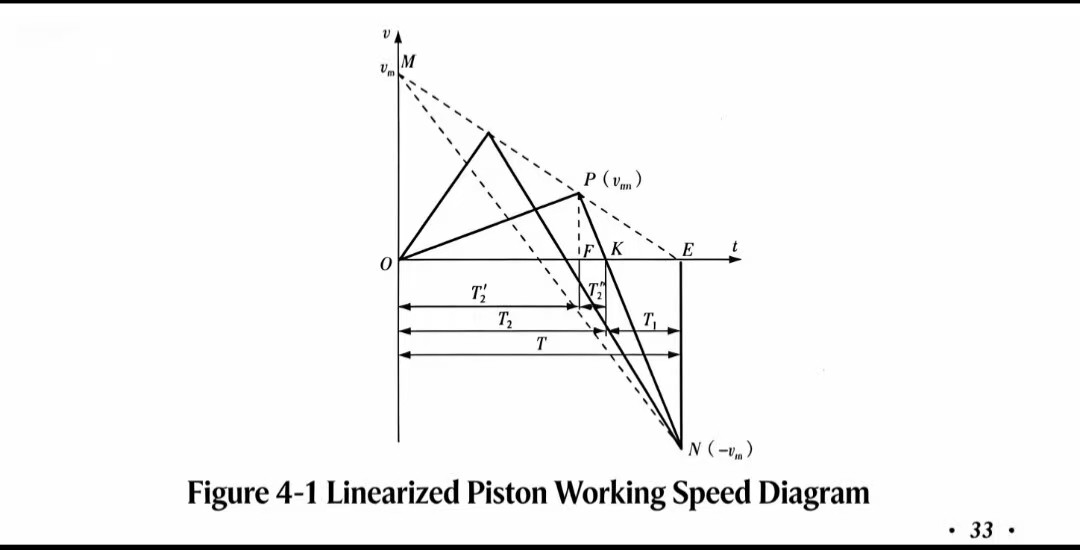
Легко показать, что площади этих двух треугольников равны, т.е. △OPK = △ENK, откуда следует, что v mo T 2 / 2 = v м T 1- Второй. Очевидно, что в v –t на диаграмме, площадь, окруженная △OPK, - это обратный ход поршневого двигателя, а площадь, окруженная △ENK, - это ход мощности поршневого двигателя. Силовой ход равен обратному ходу это данное. Другими словами, кривая О –P–К представляет собой изменение скорости поршень на обратном ходе; кривая К –Н –Eпредставляет собой изменение скорости поршень на ходу мощности.
Кривая О –P–К –Н –Eпредставляет собой изменение скорости поршень во время цикла движения T - Я не знаю. Прокат начинает обратный ход от точки удара О где он соприкоснулся с хвостом дюбеля, ускоряясь от v = 0 до точки P переключение клапана (когда скорость поршень достигает максимальной скорости обратного хода) v mo поршень начинает замедляться, и его скорость постепенно падает до v = 0, достигая верхней мёртвой точки (окончание обратного хода). Затем поршень начинает ускорение на рабочем ходе; когда его скорость возрастает до v = v м , он точно ударяет по хвостовику долота, и скорость сразу же падает до нуля ( v = 0), после чего поршень возвращается в исходную точку своего движения, завершая один цикл.
Следует отметить, что при фиксированных максимальной скорости и цикле движения поршня гидравлического отбойного молотка максимальная скорость обратного хода v mo должна лежать на М –Eвспомогательной прямой, то есть в точке P. Можно представить, что на прямой Pимеется бесконечное множество точек М –E, что означает бесконечное множество возможных значений максимальной скорости обратного хода v mo , то есть бесконечное множество кривых циклического движения поршня — поршень может выбирать из бесконечного числа вариантов своего движения. Разумеется, необходимо выбрать оптимальный вариант движения. Эта задача оптимизационного проектирования будет рассмотрена в последующих главах.
Более детальное исследование характера движения поршня можно провести, проанализировав рис. 4-1. Для этого из подобия треугольников △MOE ∞ △PFE получаем:
v м /v mo = T / ( T 1+T 2″) (4.1)
Из подобия треугольников △PFK ∞ △ENK:
v м /v mo = T 1/T 2″ (4.2)
Следовательно:
T / ( T 1+T 2″) = T 1/T 2″ (4.3)
После перегруппировки:
T 1/T = v mo / ( v м +v mo ) (4.4)
Из уравнения (4.1) очевидно, что при фиксированном цикле движения поршня T и заданной максимальной скорости v м так называемые различные характеры движения имеют различные кривые изменения скорости; отличительной особенностью является различное значение максимальной скорости обратного хода v mo и продолжительности рабочего хода T 1. Следовательно, эти два параметра характеризуют особенности движения конкретного гидравлического отбойного молотка.
Однако наша цель не может ограничиваться одним конкретным гидравлическим отбойным молотком; необходимо пойти дальше и найти более абстрактный характеристический показатель, применимый ко всем гидравлическим отбойным молоткам. Этот абстрактный характеристический показатель применим ко всем гидравлическим отбойным молоткам (гидравлическим ударным механизмам) и отражает их кинематические особенности и эксплуатационные характеристики.
В уравнении (4.1) примем:
α = T 1/T
Тогда время рабочего хода составляет:
T 1 = αT (4.5)
Подставляя в уравнение (4.4):
α = v mo / ( v м +v mo ) (4.6)
Сопоставляя рис. 4-1 и уравнения (4.5) и (4.6), легко заметить, что α является отношением и переменной — безразмерной величиной. Для гидравлического отбойного молотка с фиксированными требованиями к эксплуатационным характеристикам T постоянна и определяется частотой f Ч . Итак α неизбежно изменяется при изменении T 1, в то время как T 1изменяется в зависимости от положения точки P. Чем ближе точка Pк точке М , тем больше T 1и тем больше α . И наоборот, чем ближе точка Pк точке E, тем меньше T 1и тем меньше α . Тот же вывод можно сделать из уравнения (4.3). В этом уравнении v mo является переменной, в то время как v м является постоянной величиной, определяемой энергией удара. Следовательно α меняется в зависимости от v mo , в то время как v mo меняется в зависимости от положения точки P. Чем ближе точка Pк точке М , тем больше v mo и тем больше α является, и наоборот.
Таким образом, достигается следующее понимание: при фиксированных v м и T , величина v mo конкретно характеризует кинематические особенности движения поршня, тогда как α как переменная абстрактно представляет кинематические особенности движения всех поршней гидравлических отбойных молотков. По этой причине мы определяем α как кинематический характеристический коэффициент гидравлического отбойного молотка. Для выполнения определённых требований по оптимизации гидравлического отбойного молотка, α должно иметь соответствующее оптимальное значение α u .

Welcome to HOVOO, a Chinese seal factory. Production of PU, Rubber and PTFE seals. The seals include O-ring, piston seal, rod seal, Gray ring and gas seal.


 EN
 AR
 CS
 DA
 NL
 FI
 FR
 DE
 EL
 IT
 JA
 KO
 NO
 PL
 PT
 RO
 RU
 ES
 SV
 TL
 IW
 ID
 LV
 SR
 SK
 VI
 HU
 MT
 TH
 TR
 FA
 MS
 GA
 CY
 IS
 KA
 UR
 LA
 TA
 MY

